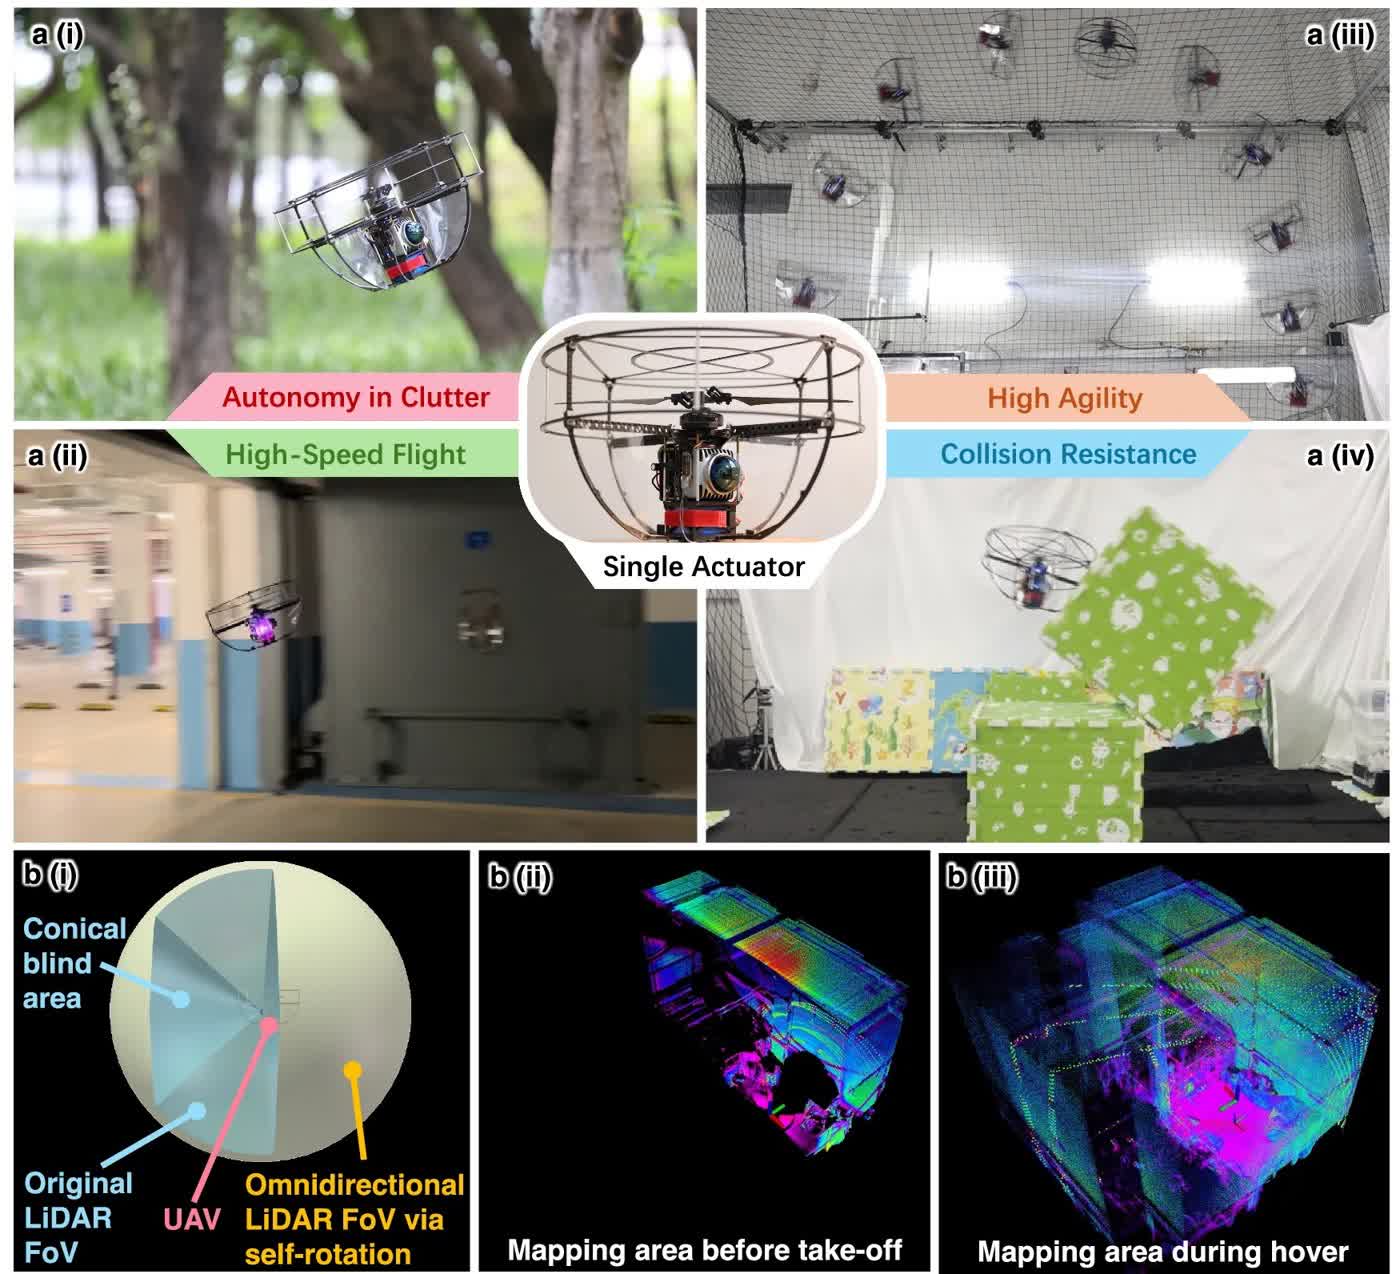

单驱动器无人机概述。(港大图片)
特区政府积极发展低空经济,开拓低空飞行应用场景,推动无人机应用创造效益。为提升无人机轻量化、续航力及降低成本,香港大学工程学院机械工程系研究团队研发单马达驱动单螺旋桨自主无人机“PULSARII”,利用机身持续自旋特性,仅需单一激光雷达即可实现全向环境探测,无须加装多组感测器或旋转云台,结构简洁、飞行效率高。未来有望应用于卫星导航信号微弱或不可用的复杂环境,包括密林、洞穴、隧道及地下设施等,为搜救、灾害应变及三维地形测绘等工作提供新技术选择。
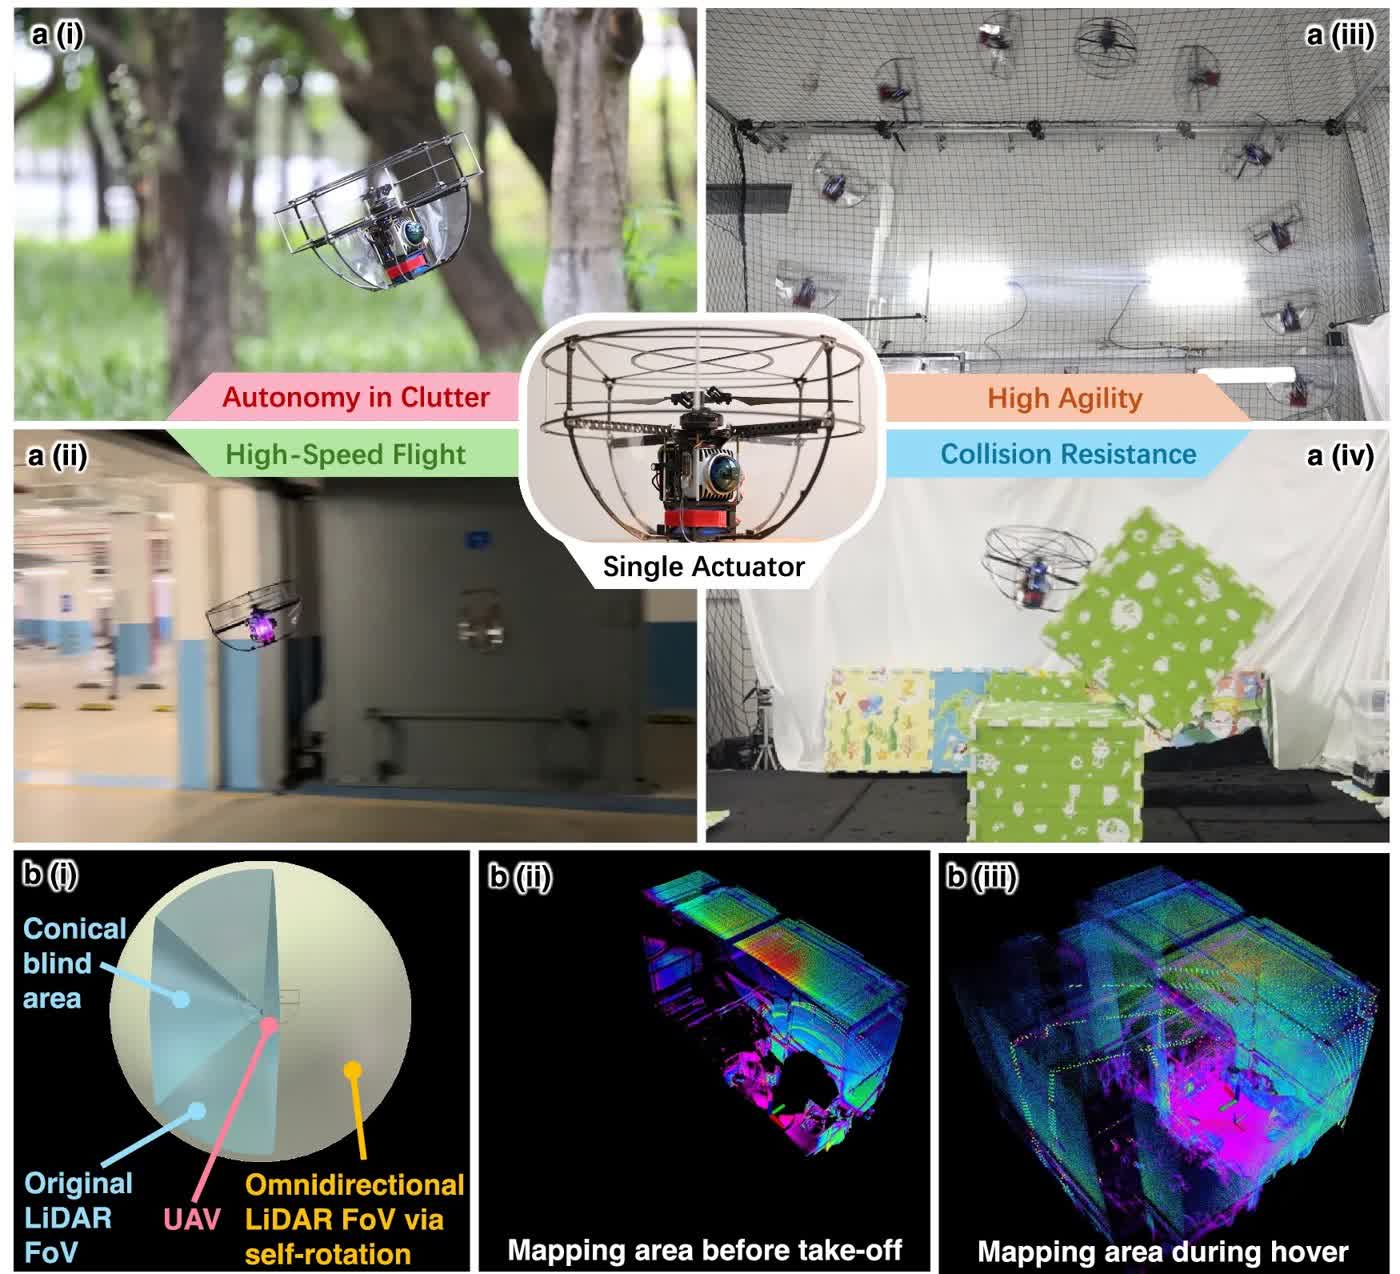
PULSARII整机重约1.12公斤,实测悬停时间达15分50秒,采用特别设计的无斜盘机构,由单一马达驱动两片螺旋桨叶。研究人员在马达每圈旋转过程中精确调节转速,即可改变两片桨叶角度,产生控制飞行方向所需的力矩。无人机飞行时机身会自然自旋,藉此获得一般飞行器难以兼顾的高效率飞行及全向感知优势。
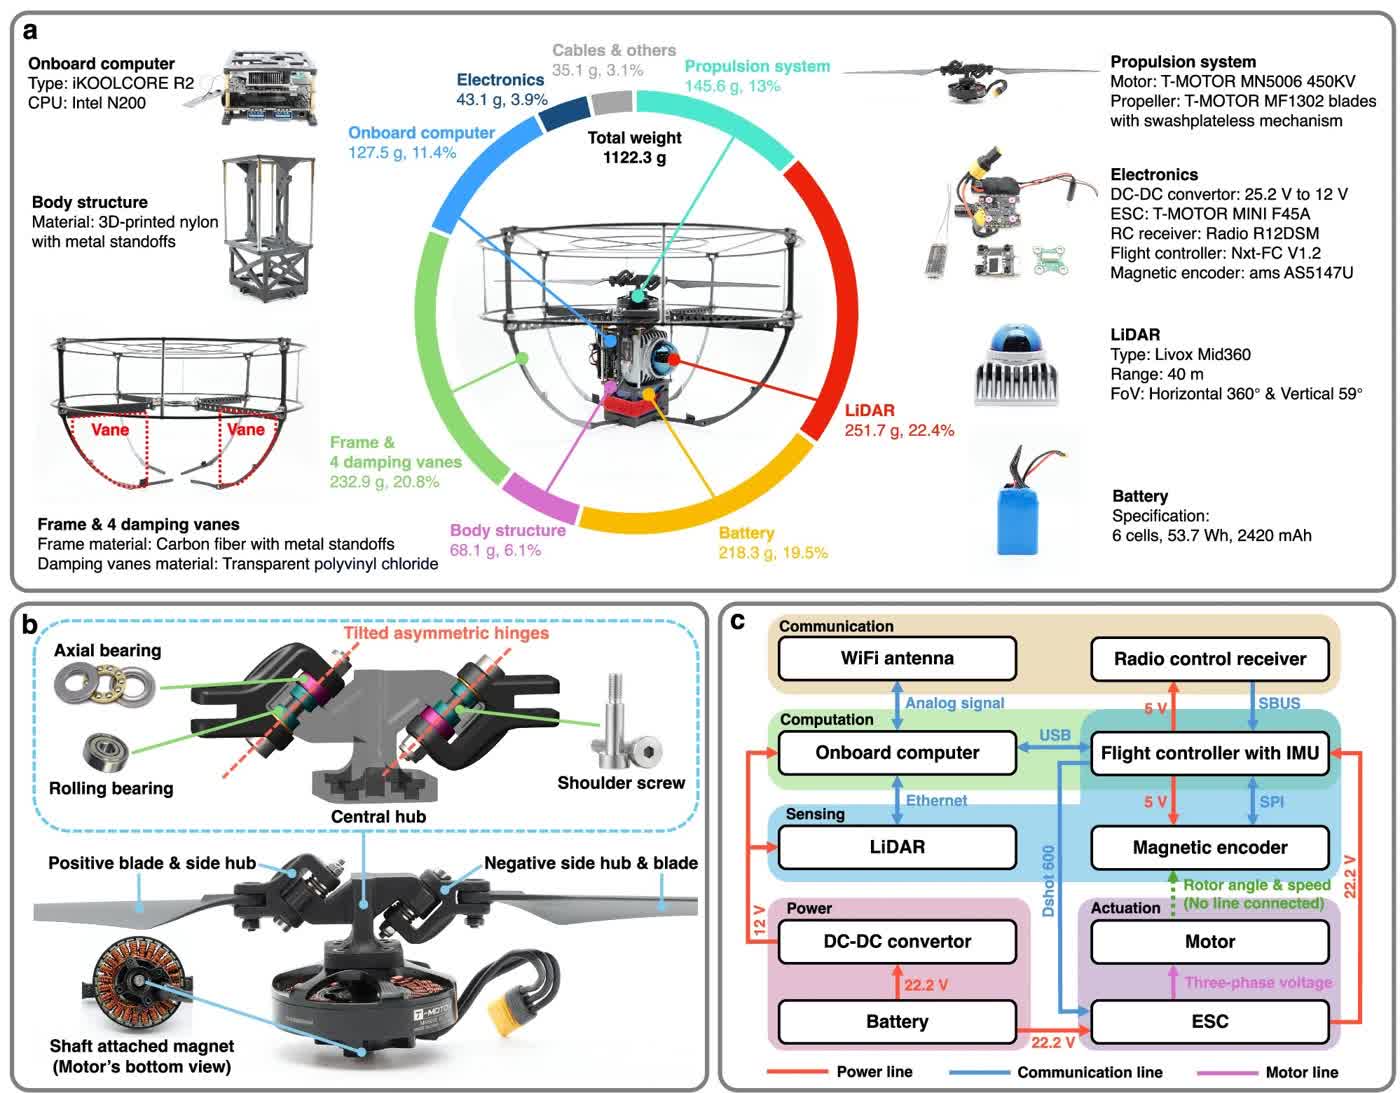
PULSARII的机械结构与组件。(港大图片)
团队更将一个激光雷达垂直安装于机身,配合机身自旋,即可扫描上方天花板、下方地面及四周空间。实验中,无人机起飞前仅能建立局部室内地图,而在起飞后随激光雷达转动,可建立更完整、无盲区的三维点云地图,让无人机即使悬停原地,亦能掌握周围障碍物位置,再规划飞行路线。
港大机械工程系副教授张富表示,一般而言,要令无人机感知更全面,往往需增加感测器或加装旋转机构。团队则利用机身自旋扩大视野,关键在于让机械结构、环境感知及飞行控制互相配合,使简洁设计亦能应付复杂环境。
除感知全面外,无人机亦须飞得准确。由于单马达推进系统在不同转速下反应并非完全一致,团队先透过实验建立推进模型,再设计补偿方法,并引入流形上的模型预测控制,使无人机能更准确跟随预定轨迹。在高速“8”字形飞行及空中翻转姿态飞行测试中,PULSARII均能精准完成,与研究中采用的传统控制方法比较,新系统的轨迹追踪误差亦大幅降低。
为降低碰撞风险,团队在无人机外围设置轻量化碳纤维保护框架,保护螺旋桨及脆弱部件,并开发能辨识外来扰动的控制方法,避免机身自旋影响撞击判断。研究人员分别在无人机悬停时让软球从上方落下,以及安排无人机向前飞行、碰撞并推开障碍物。结果显示,PULSARII在这些碰撞情况下仍能维持稳定飞行。
团队进一步将整套自主飞行系统带到真实环境测试,分别在树木、枝叶及杂草密集的树林,以及布满支柱、门口及顶部管道的地下停车场进行测试。无人机成功穿越通道及绕过障碍物,速度超过每秒6米,飞行过程中的建图、避障及飞行控制均由机载系统自主完成,无须依赖GPS导航、外部动作捕捉设备或地面电脑。
论文第一作者、港大机械工程系研究助理教授陈楠指出,令单螺旋桨无人机飞起来只是第一步,更大挑战在于让感知、路径规划及飞行控制在飞行过程中互相配合,尤其在高速转弯机动或存在外来扰动的工况。密集树林和地下封闭停车场的实地测试,让我们得以验证系统在真实环境中的表现。团队亦计划进一步改善无人机在缺乏足够激光反射点的开阔空间中的定位能力。

香港新闻社
有视界·有世界

中共中央召开党外人士座谈会 习近平主持并发表重要讲话

习近平听取李家超述职报告

李家超邀社区客厅家庭礼宾府开派对 共度温馨圣诞

日媒:丰田决定在上海建厂 生产100%电动汽车

全球南方9国明年正式成为金砖伙伴国

李家超分享礼宾府圣诞装饰 祝愿平安喜乐

香港国安处通缉钟剑华等6人 悬赏100万